ROBOTICS / PLANNING / SYSTEMS
你好,我是 YongQi Li Dori
构建机器人系统,
用实验回答问题。
电子科技大学在读学生。聚焦移动机器人导航、路径规划与工程验证,把算法接入 ROS 系统,再用固定对照、边界测试和运行记录检验结果。同时探索多模态检索问答。
01 / CORE PROJECTS
核心完整项目
从分层规划到部署链路,
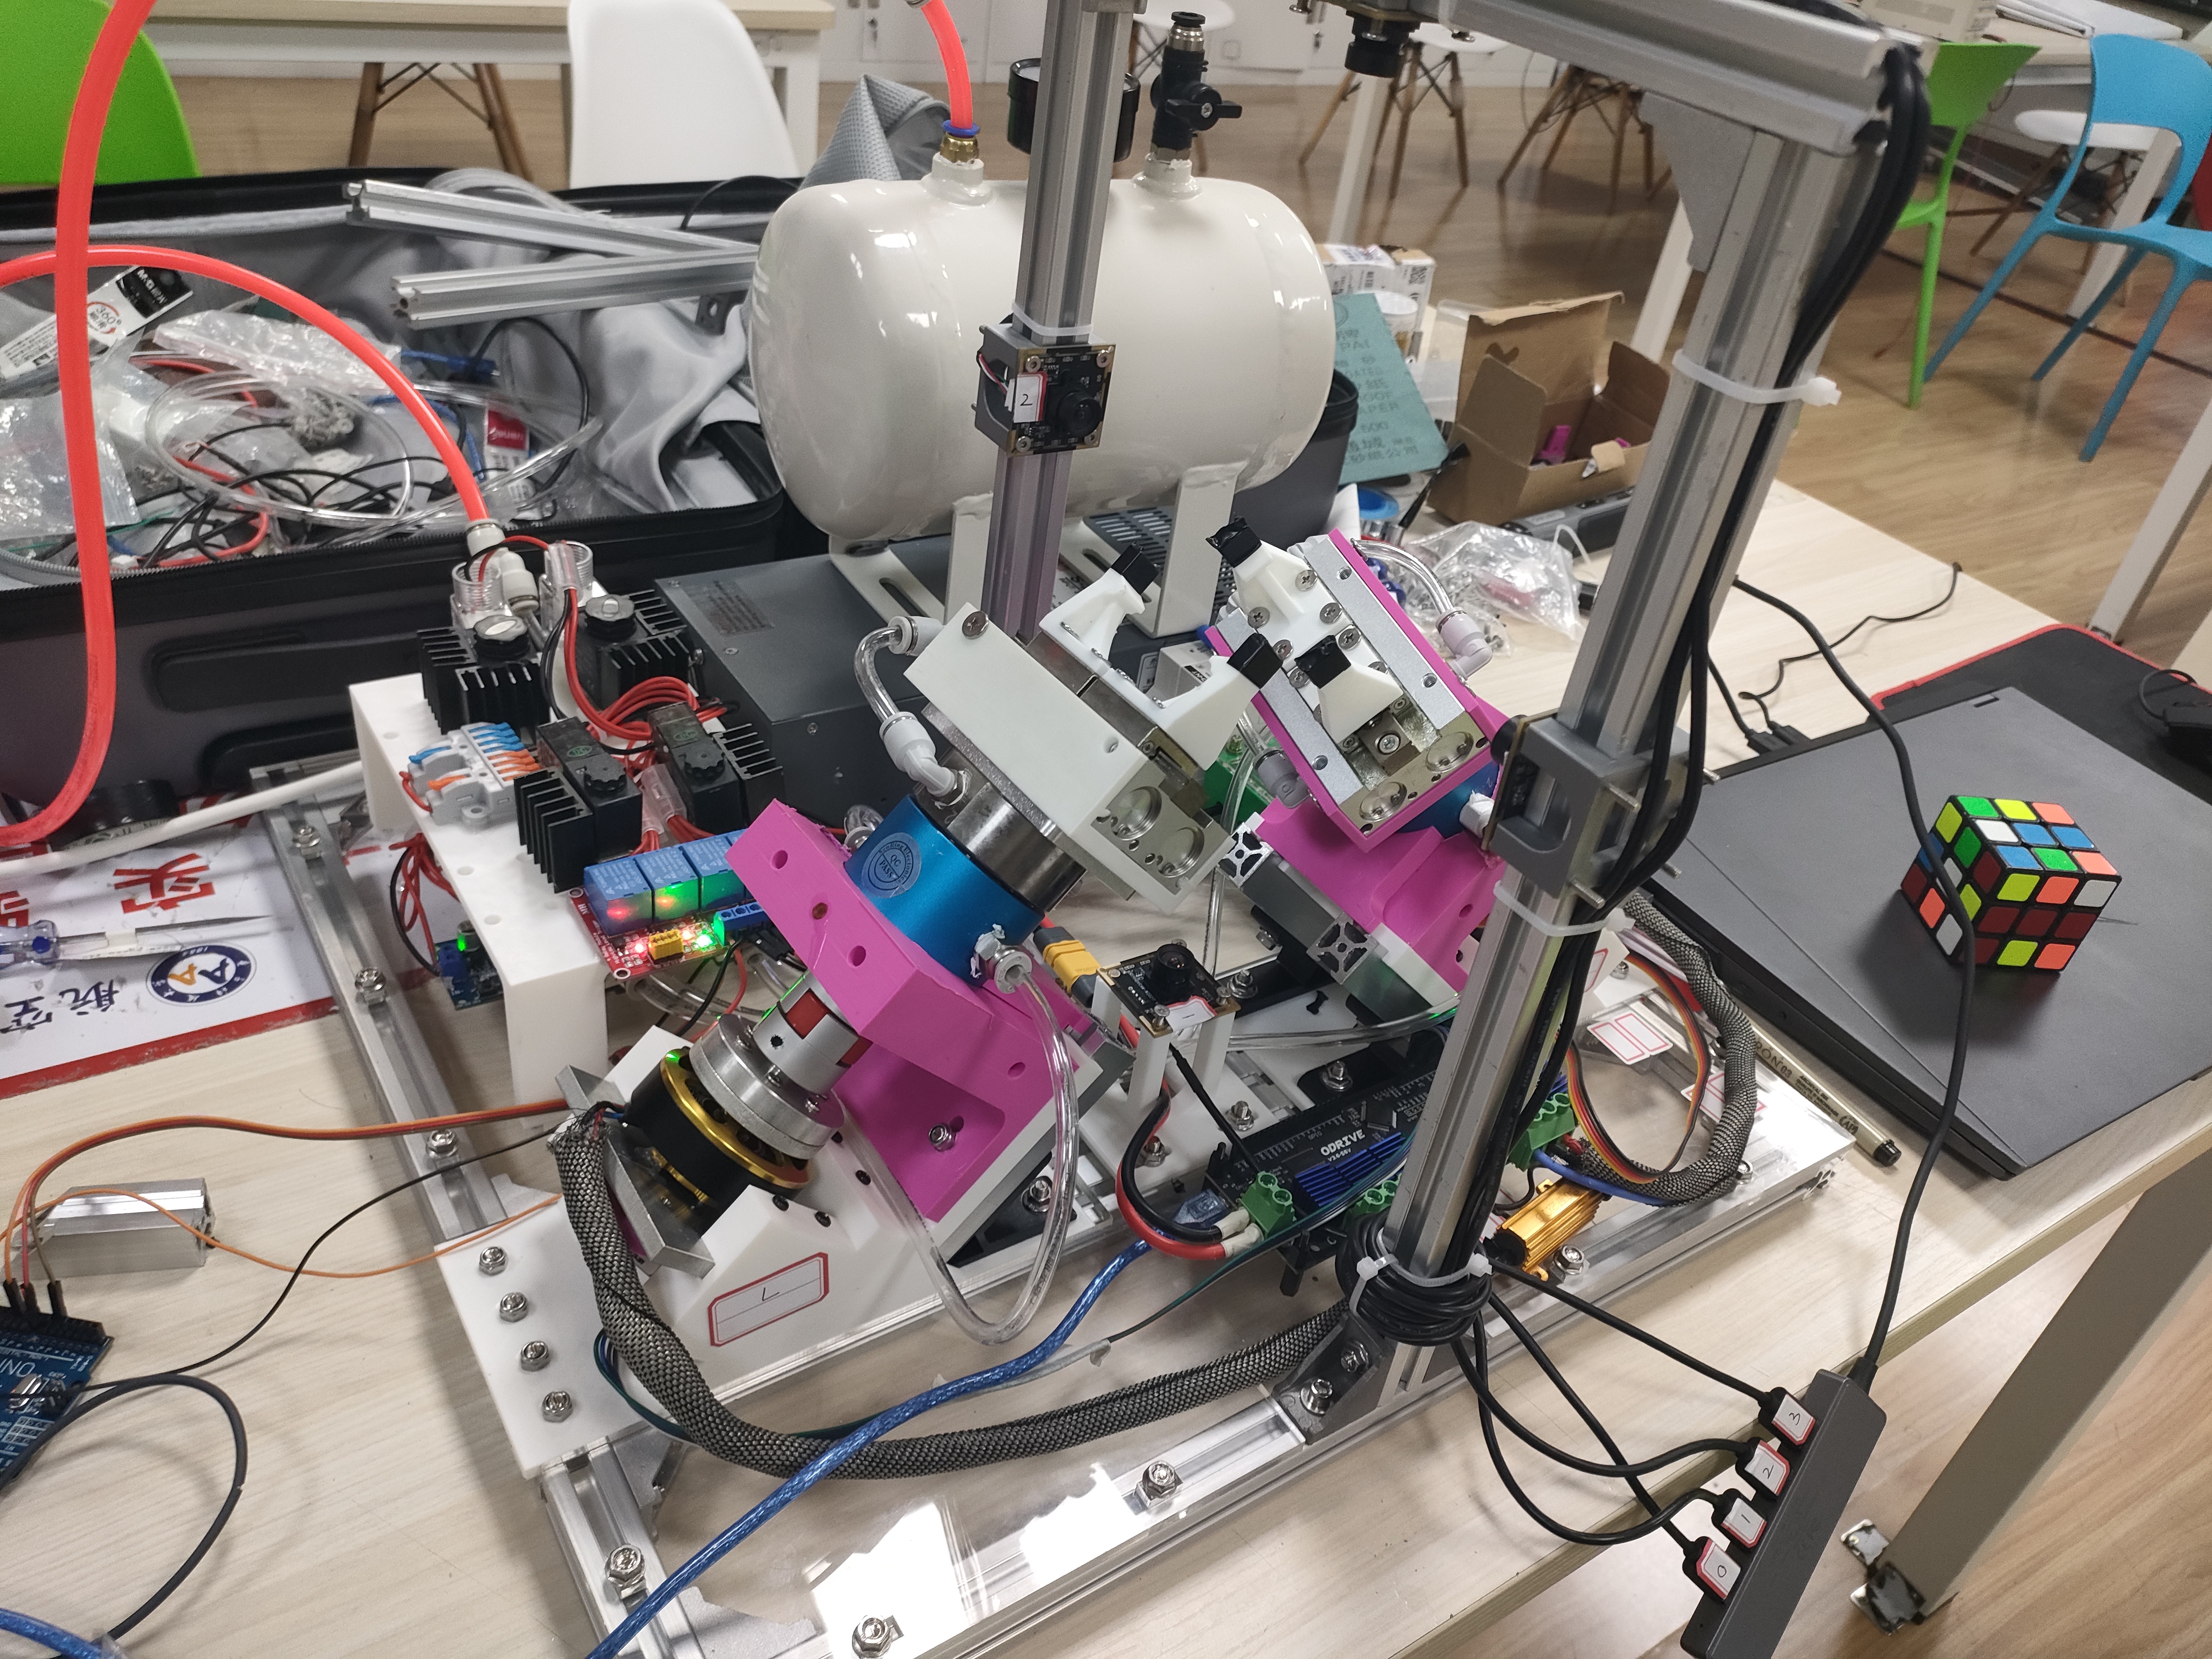
覆盖移动机器人、无人机与双臂系统。
03 / 飞行平台与自主作业 / 省级一等奖
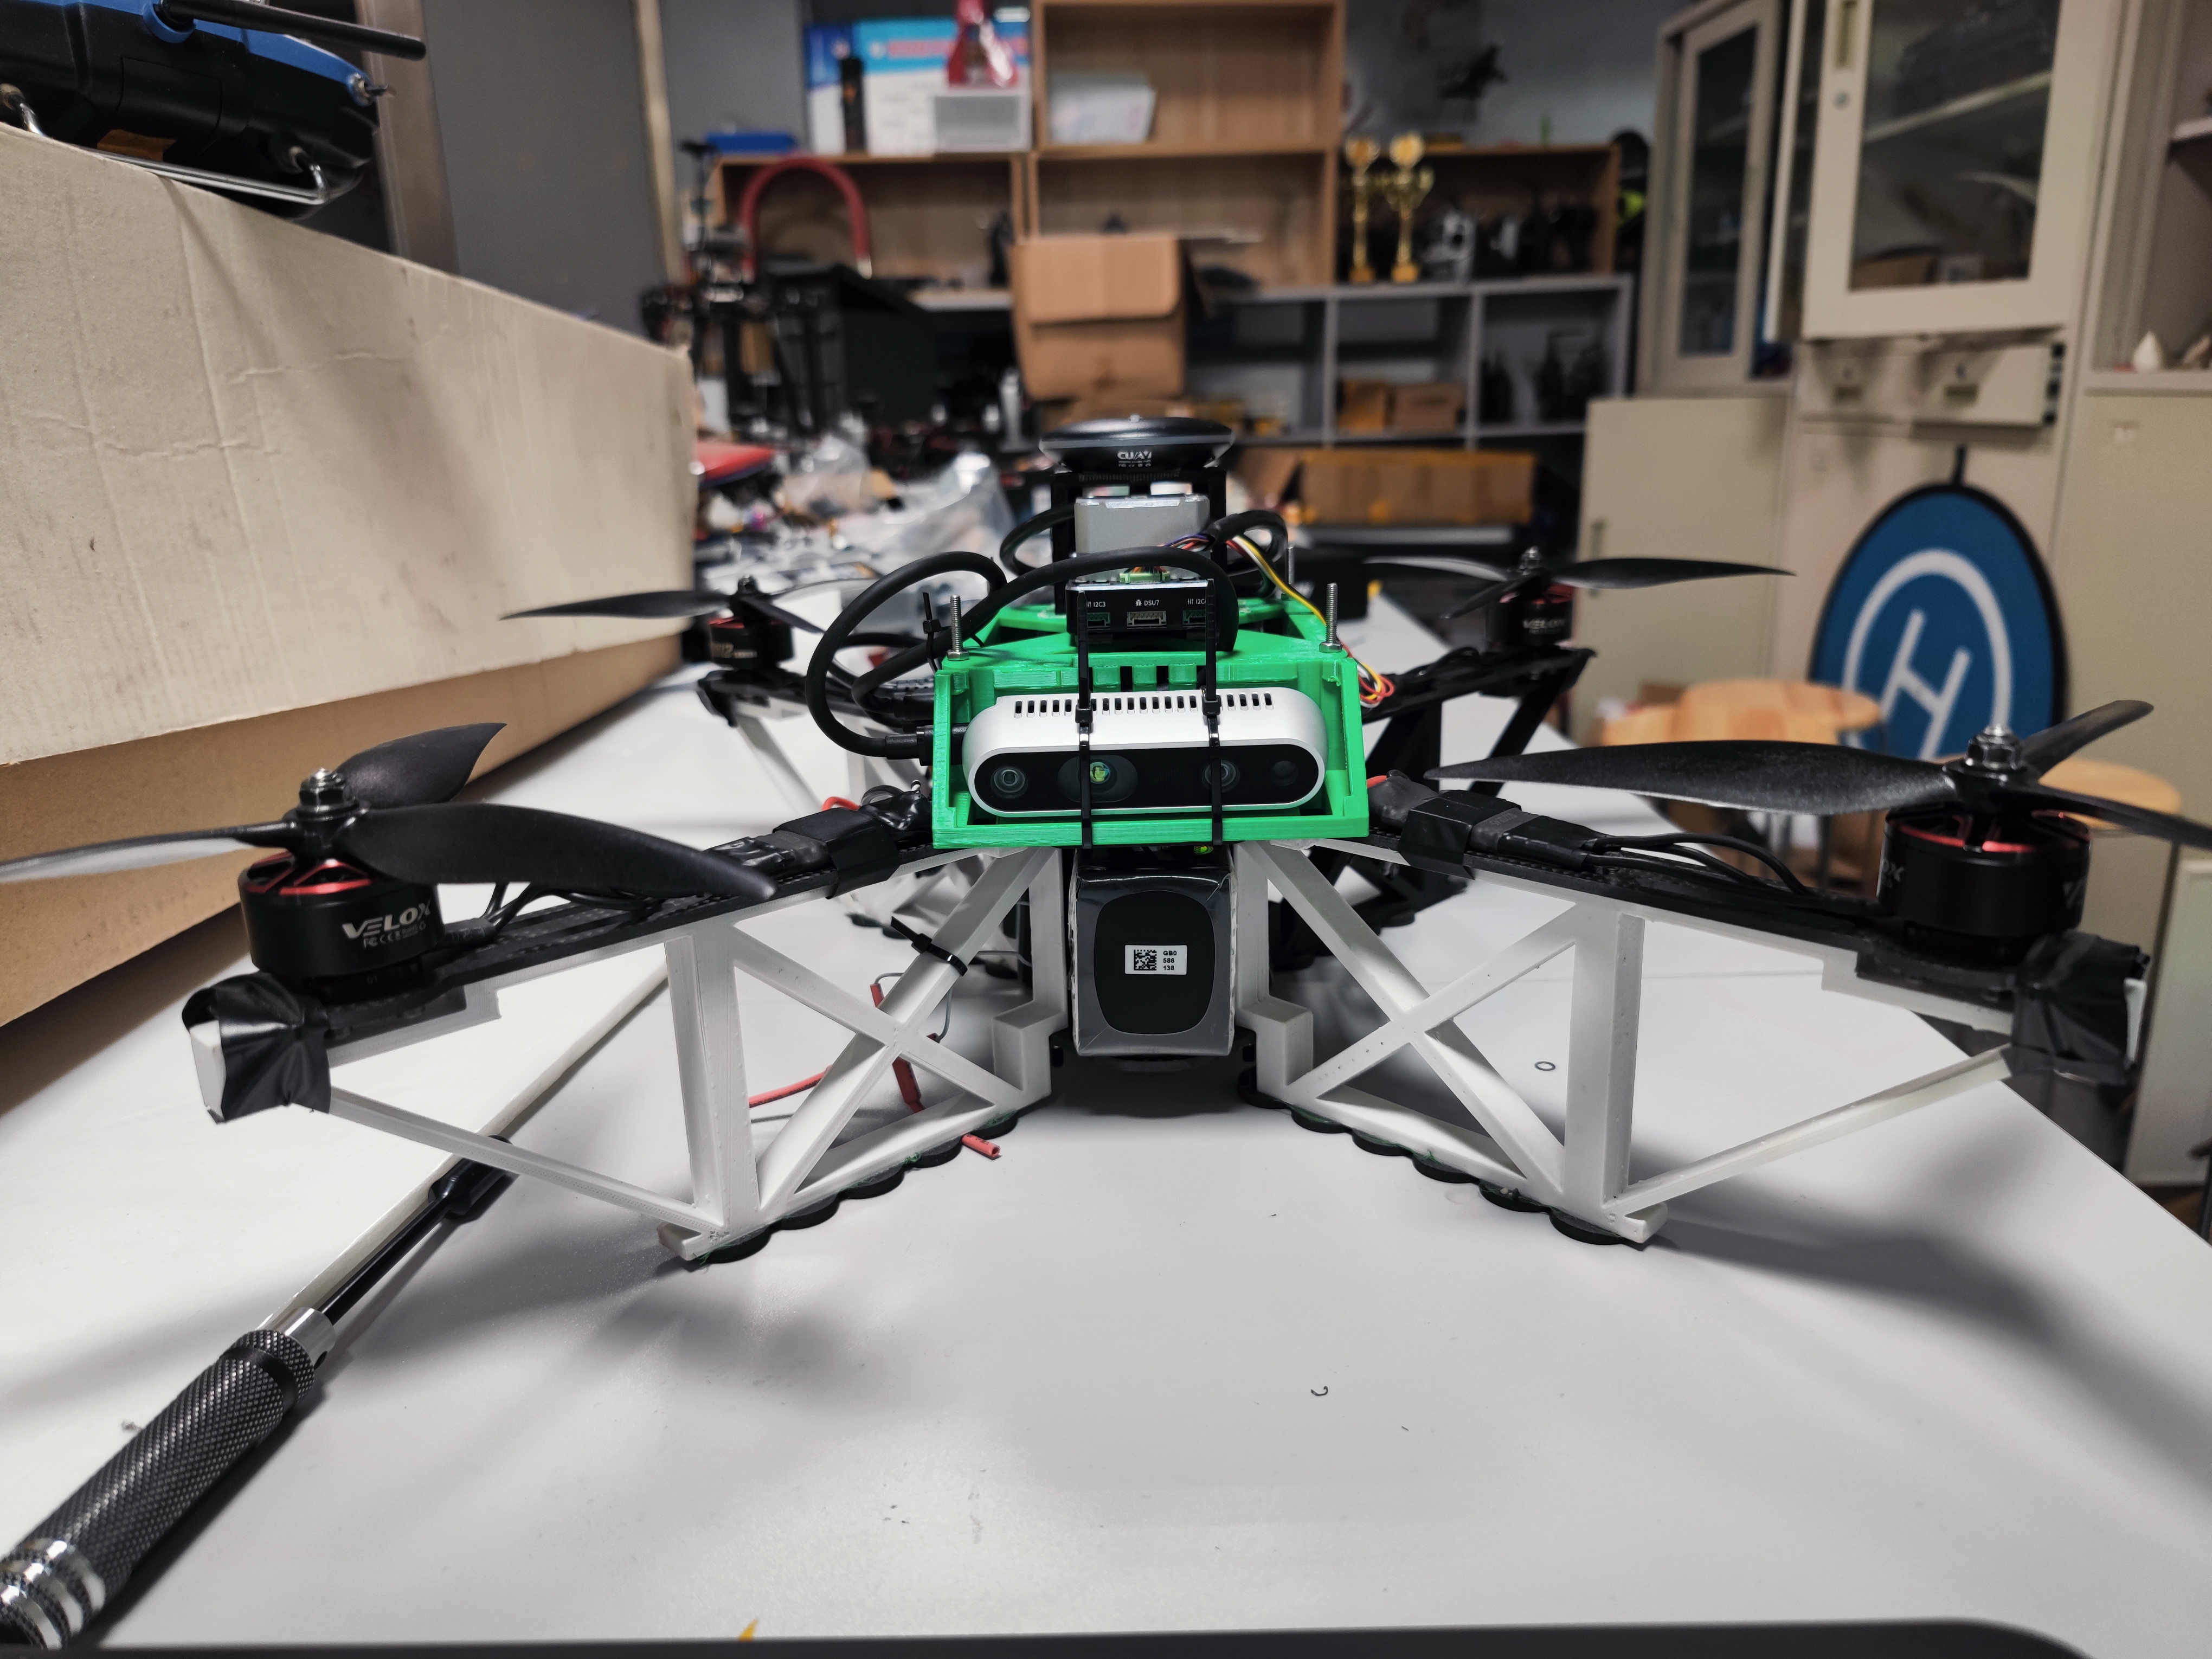
多旋翼无人机 · 自主导航与视觉抓取
完成 PX4、MAVROS、Jetson 与 ROS 集成,结合 EGO-Planner、YOLOv8 和视觉伺服实现自主导航、抓取与定点投放。载荷超过 1.5 kg、续航超过 20 分钟,获省级一等奖。
RESEARCH / 研究成果
从导航方法到实车验证
动态环境下的安全规划、轨迹平滑与分层导航。
IROS 2026 · 论文编号 775
学生二作
SDERI: Autonomous Navigation with Safe Subgoal Distributions and Exploration-Replanning Index in Dynamic Environments
面向拥挤动态环境的分层自主导航:将子目标分布限制在与全局可达性一致的安全区域内,并以探索–重规划指数(ERI)联合调节采样分布与重规划时机。通过 Arena-3D 多场景实验与消融分析验证框架,项目页提供完整演示及实机部署视频。
《系统工程与电子技术》· 已录用,待发表(预计 2026 年 11 月)
第一作者
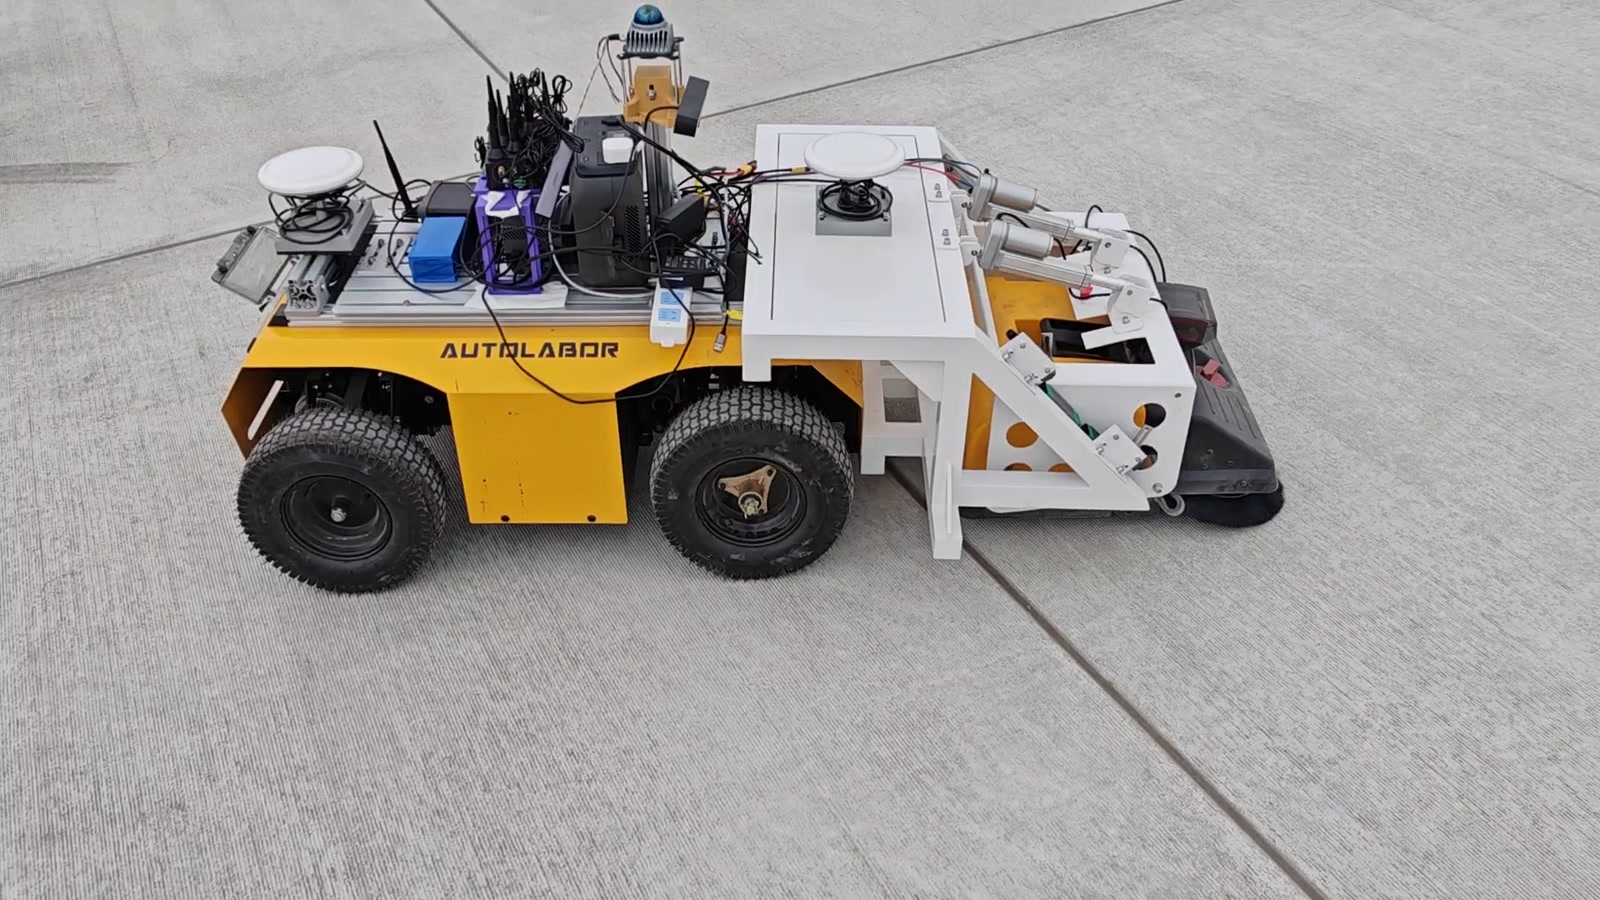
通航机场动态环境下无人车路径规划方法
融合改进 Hybrid A*、Reeds-Shepp 曲线、加入加加速度约束的 TEB 局部规划与 PID 跟踪校正,在 ROS move_base 框架下完成分层路径规划。Autolabor M2 实物实验中,相比 A* + TEB,避障成功率由 70% 提升至 90%,线速度标准差降低约 38%(每组 10 次实验)。
03 / PLANNING PERFORMANCE路径保持一致,
实验结果与方法
路径保持一致,
开销进一步下降。
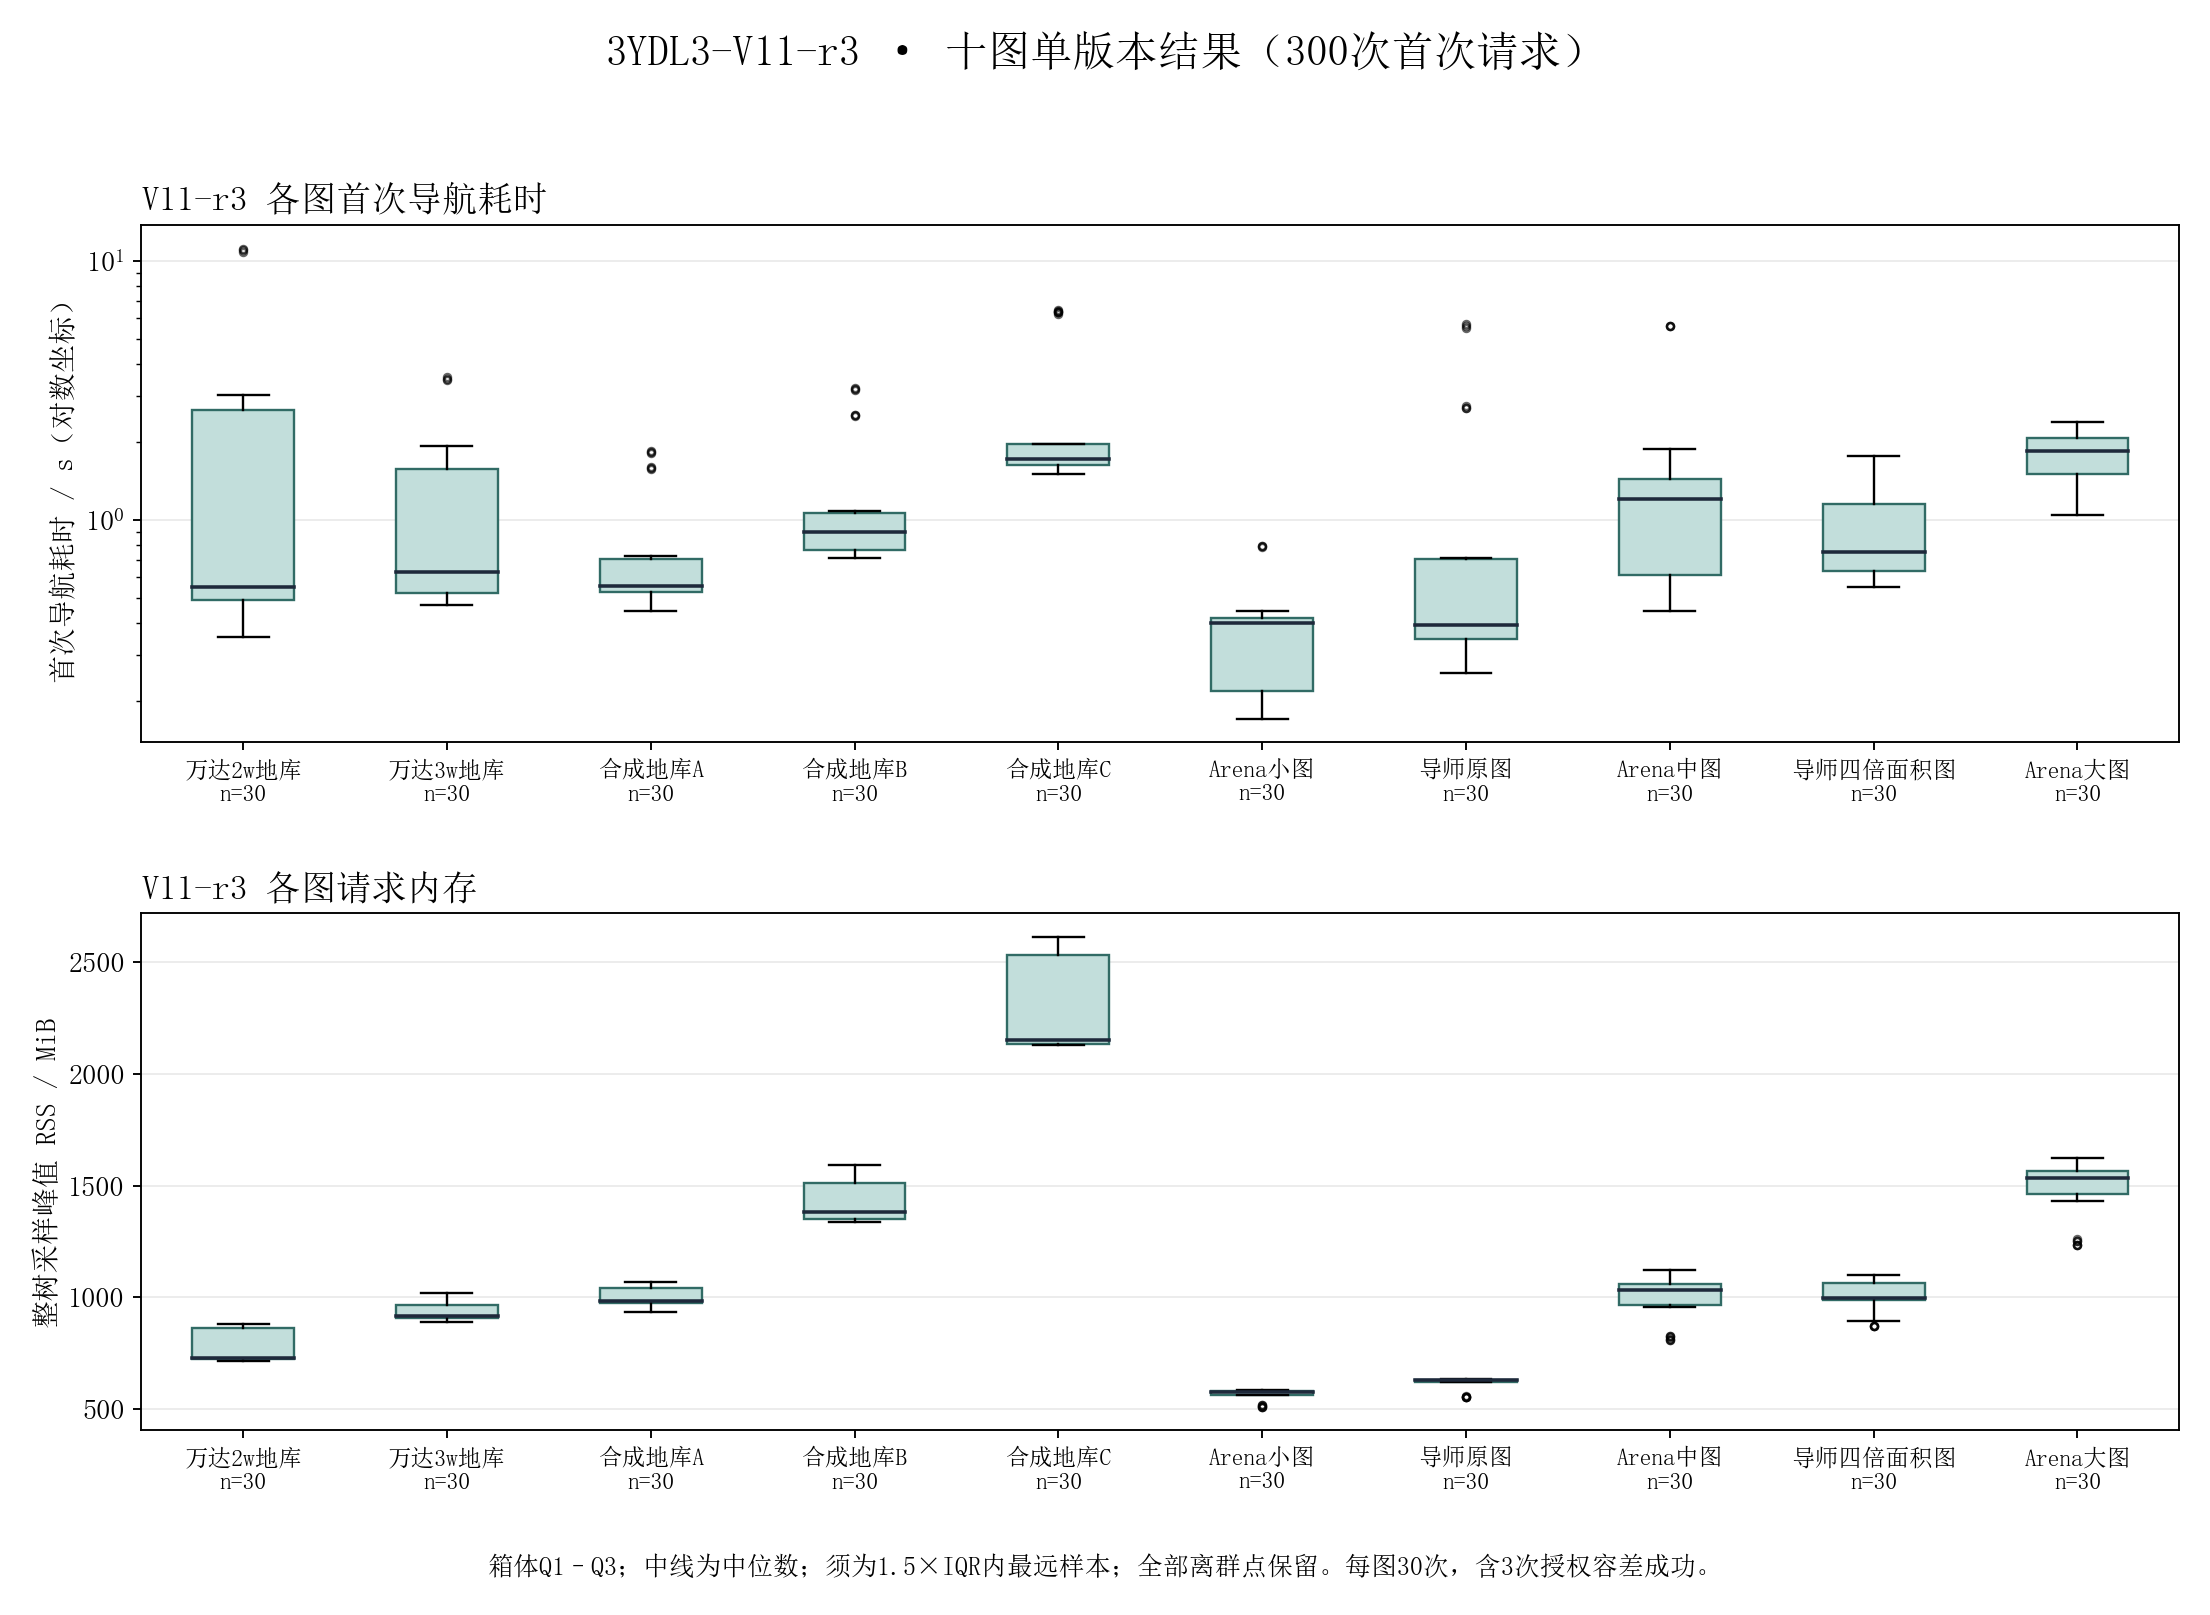
3YD-V5-r11 静态规划性能优化:A+B 对比同环境重新运行的 r10。固定 10 组查询各运行 3 次,全部通过严格验收;最终路径逐点一致。
800组原生代价图等价性用例
41项 Python 测试通过
静态单地图实验 · 串行查询 · 数值库单线程。规划栈就绪后统计查询耗时。
峰值内存降低35.2%
r10 · 同环境对照3.779 GiB
r11 · A+B2.451 GiB
查询进程与 ROS 子进程的 RSS 合计峰值。
04 / OPEN SOURCE
让修复进入上游。
27 个 PR,12 个上游项目。
截至 2026.11.05,下列为最近 10 项。
ROS / rosdistro
修复新版系统的 rosdep 依赖解析
为新版 Ubuntu、Debian 优先选择原生 flake8-black 包,保留旧版 pip 安装支持,完成 13 组平台与版本验证。
REA
修复 Mach-O 动态库路径解析
让 dyld 路径展开正确保留换行符和 Unicode 行分隔符,恢复依赖库与 rpath 的解析,并补充核心解析与 CLI 回归测试。
SpatialMath
修复三维直线关系的尺度敏感问题
归一化 Plücker 方向与矩量,修正平行、相交判断及公垂线构造,补充缩放、反向与近似平行场景的回归测试。
Robotics Toolbox
补全 mstraj 轨迹的速度与加速度
将多段轨迹各混合段的解析速度、加速度传入返回结果,并补齐时间轨迹标记与回归测试。
SpatialMath
修复 Python 3.10 的 Self 类型依赖
为 typing_extensions 设置支持 Self 的最低版本,修复可安装但无法导入 spatialmath 的依赖组合。
SpatialMath
修复三维直线距离计算
修正平行、相交和异面直线的距离,以及非单位方向缩放导致的错误;补充数值与几何回归验证。
Pint
修复可变位置参数的单位换算
让 UnitRegistry.wraps 按函数签名转换每个 *args 元素,覆盖空参数、默认值与关键字专用参数。
PyData / Sparse
补充 where 填充值传播说明
用可执行示例解释比较与 np.where 如何传播 COO 填充值,澄清隐式零与 NaN 的行为。
Finch Tensor
修复失效的公开导出
清理 __all__ 中不存在及重复的名称,恢复通配导入和 Sparse 的 Finch 后端导入。
PyData / Sparse
为 COO.flatten 添加列优先顺序
在稀疏坐标上实现 order='F',保留填充值并覆盖标量、空数组、缓存和大逻辑形状。
05 / TOOLKIT
能力来自具体实践。
规划与控制
Nav2、Hybrid A*、Smac、TEB、EGO-Planner、覆盖规划、B 样条、MPC、视觉伺服。
从地图与运动学约束,到可执行路径。定位与感知
FAST-LIO、ICP、点云预处理、TF 坐标链、端侧视觉部署。
连接传感器、地图与底盘坐标系。系统与验证
C++ / Python、ROS 1 / 2、PX4 / MAVROS、Jetson、Linux、Git、pytest、性能剖析与 CI。
复现问题、固定对照、回归验证、上游协作。LET’S CONNECT一起讨论下一个