PROJECTS / FIELD NOTES
从代码到现场。
三段近期实践,附图文、演示与可继续阅读的项目记录。
普渡 · 分层导航与运动规划
ROS 2 / Nav2 · C++ / Python · 3YDL3-V11-r3
围绕大地图上的运动学可行路径,连接拓扑引导、栅格搜索、局部精化与终验。公开工作区保留算法实现、固定查询记录及路径可视化,便于从同一批输入检查规划结果与运行开销。
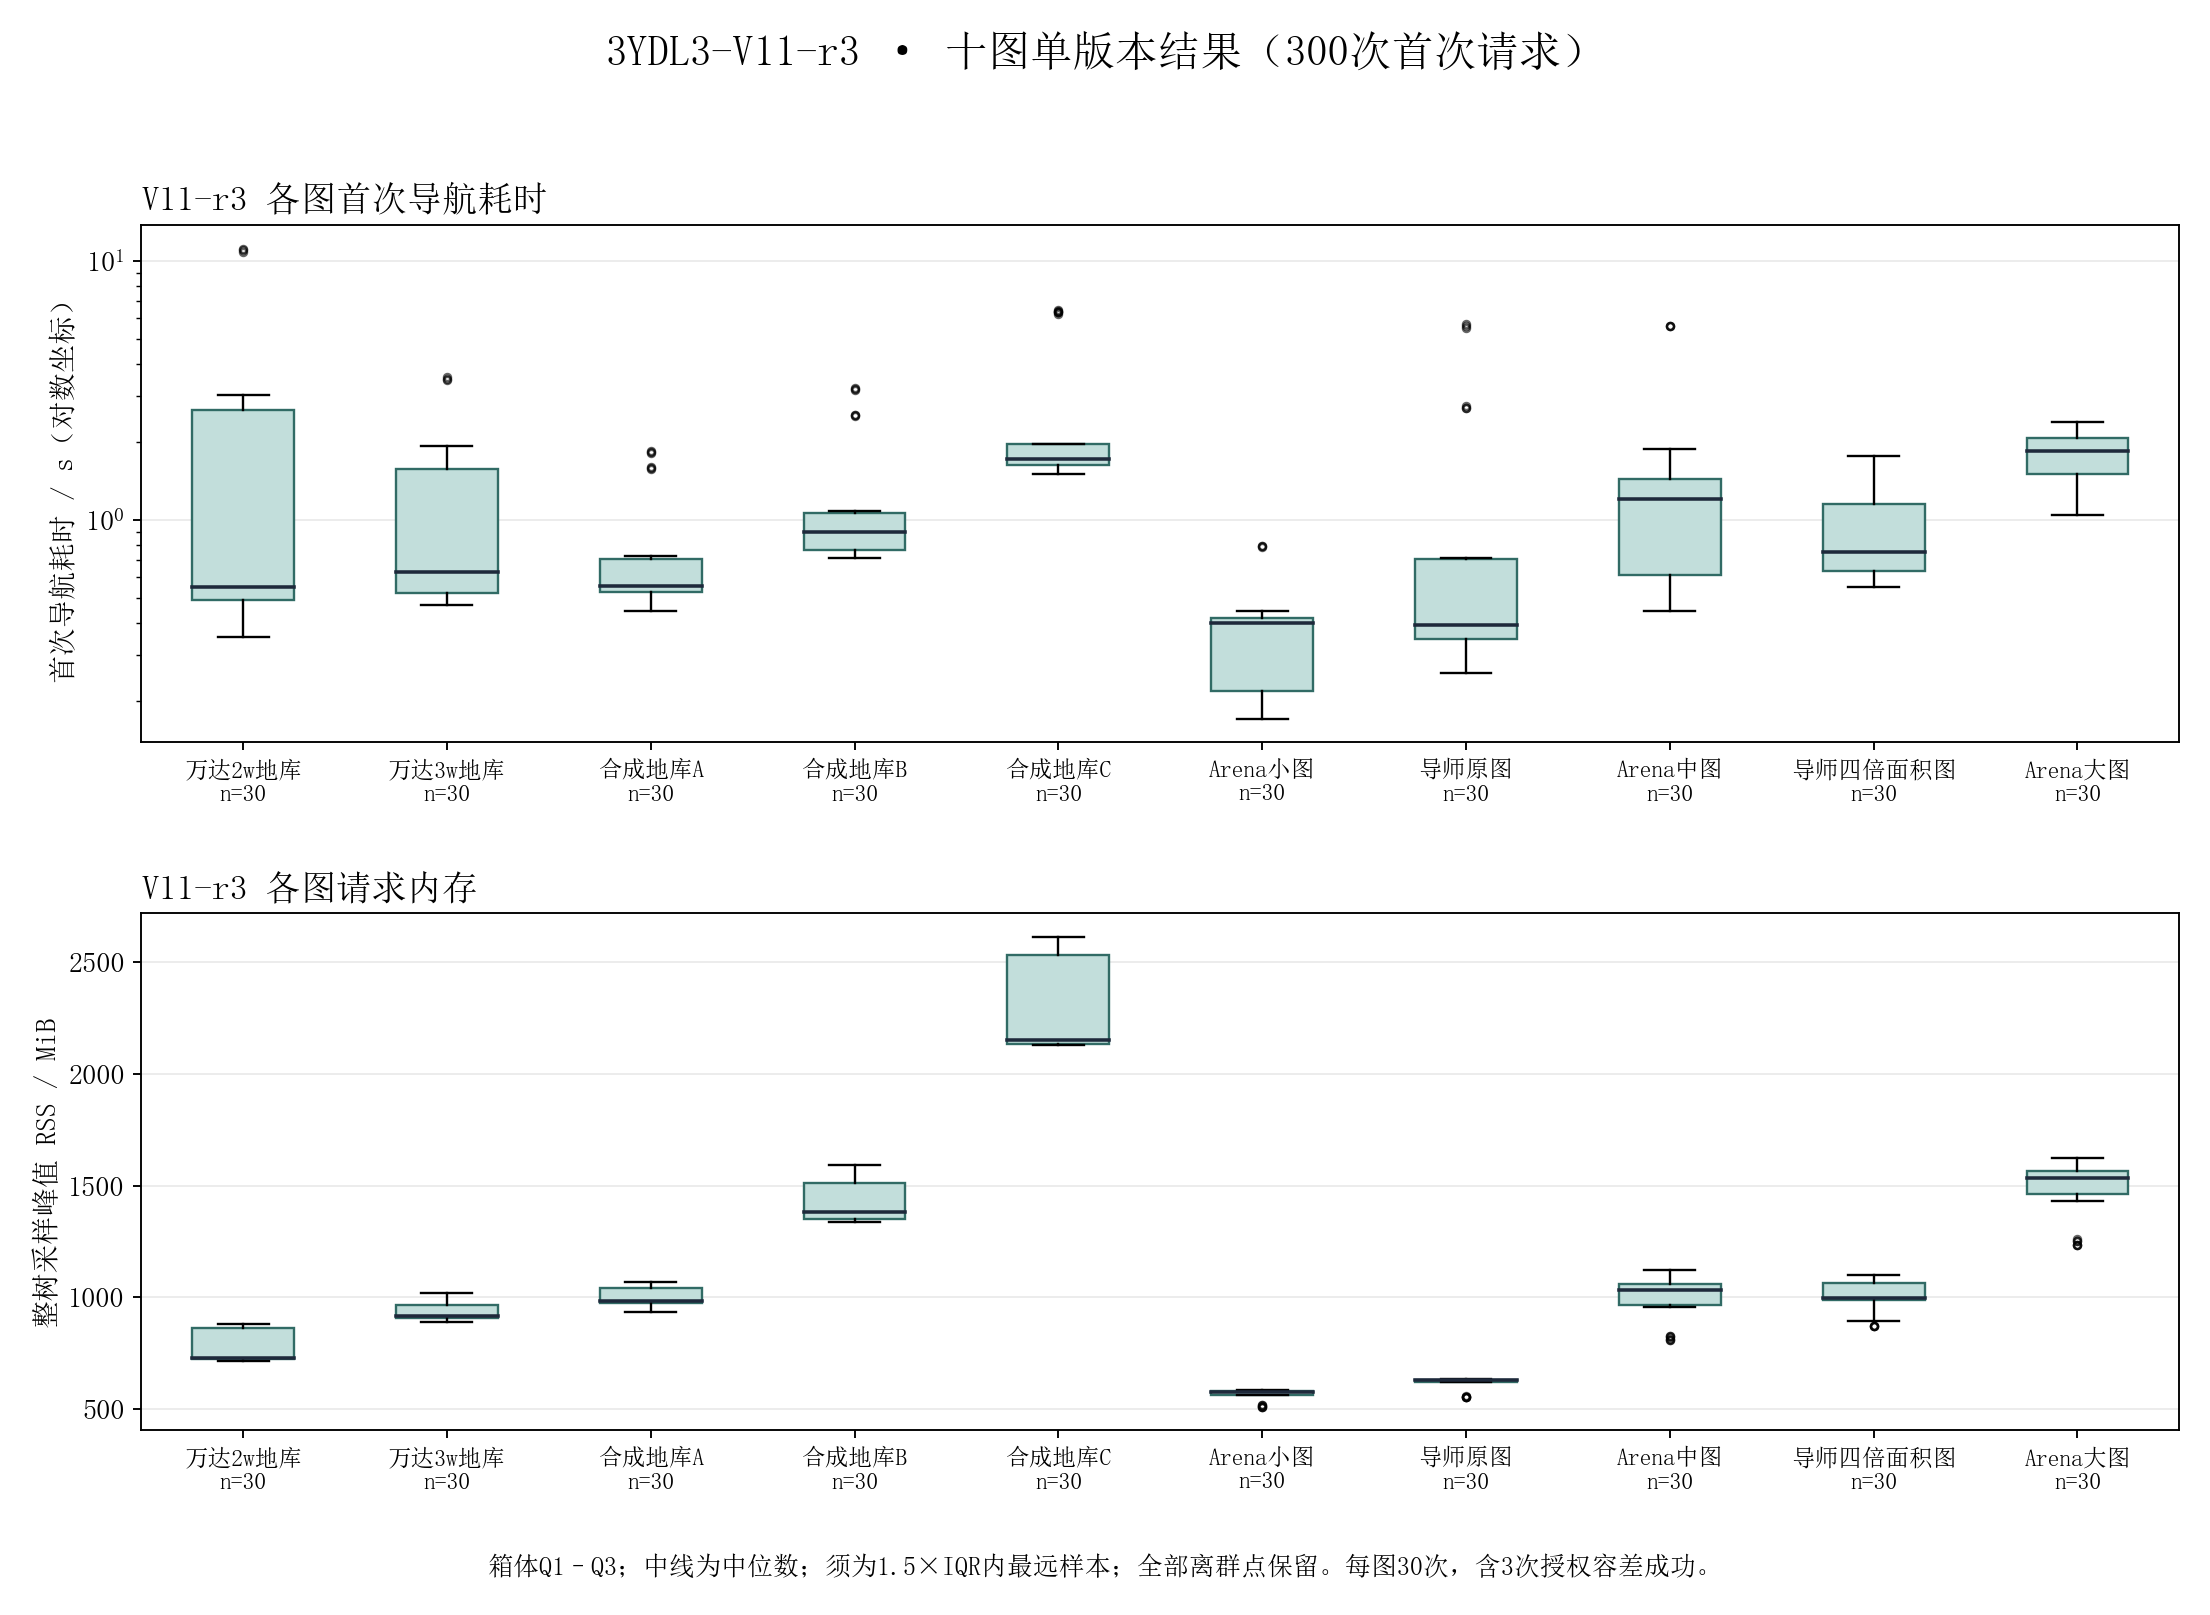
十图、300 次首次请求
每张地图 10 个固定任务、3 轮重复。297 次精确到达;另外 3 次为同一任务允许终点朝向 +5° 的容差回退,位置及起点朝向不变。
计时包含请求中的失败尝试、恢复、各层规划、地图同步、ACK、终验和返回前堆回收;不含地图加载、初始化、启动与请求后导出。整进程树 RSS 峰值的中位数为 990.39 MiB。
工作重点
- 将区域/拓扑路径与运动学约束规划连接为完整流程。
- 保留精确到达与容差到达的区分,记录全流程耗时和整树内存。
- 整理静态规划与指定受控事件回放,提供图文、代码和原始结果入口。
V11-r3 数据来自静态完整规划实验;指定受控事件回放有独立记录。上述结果不代表实车验收。旧版 V5-r11 实验另存于主页历史实验区。
净途智行 · 地平线挑战杯
J6M + Jetson · ROS Noetic · 无人清扫车
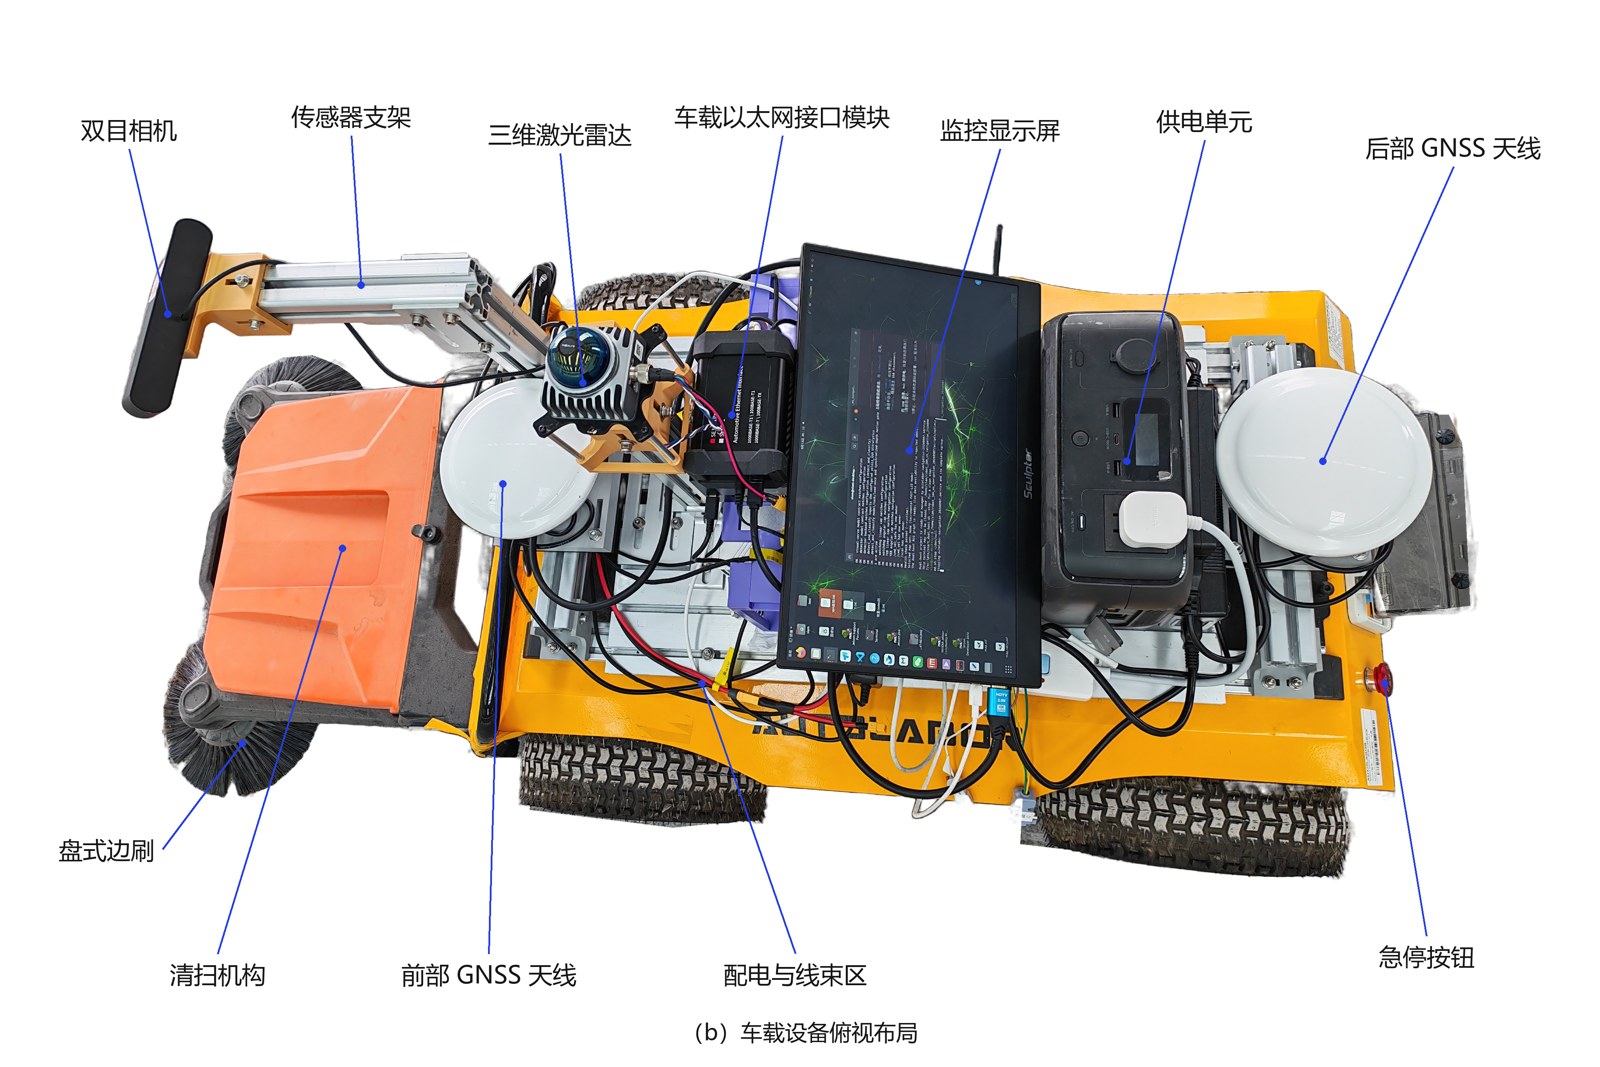
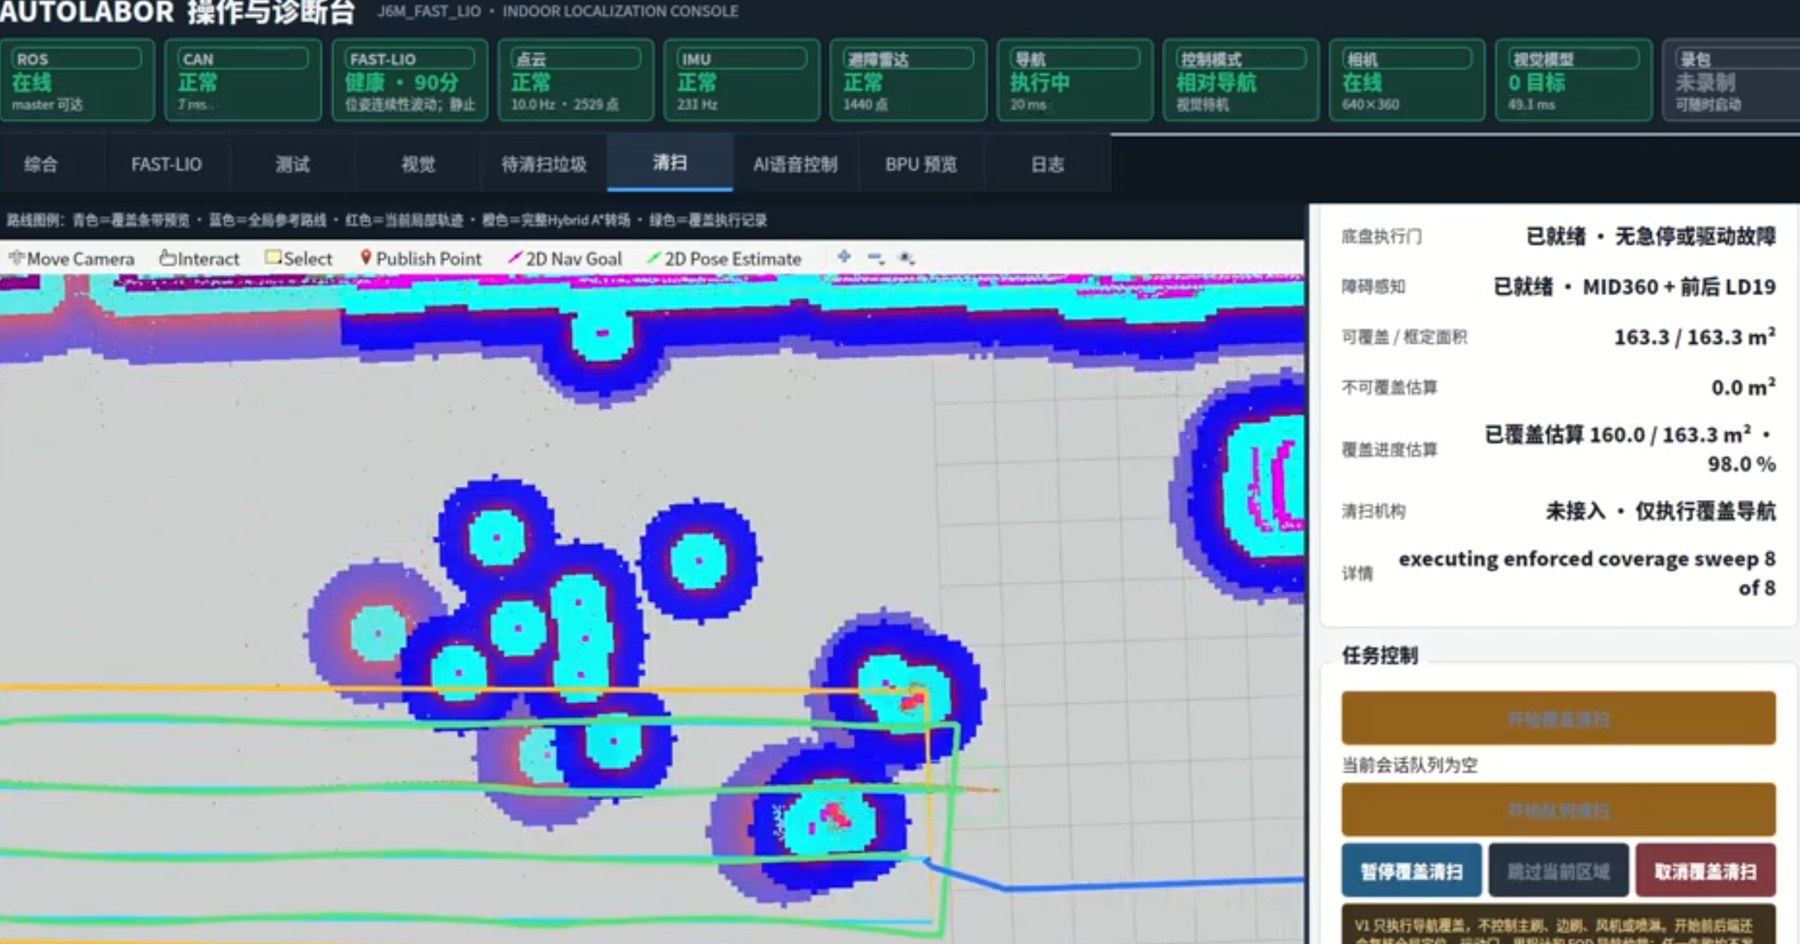
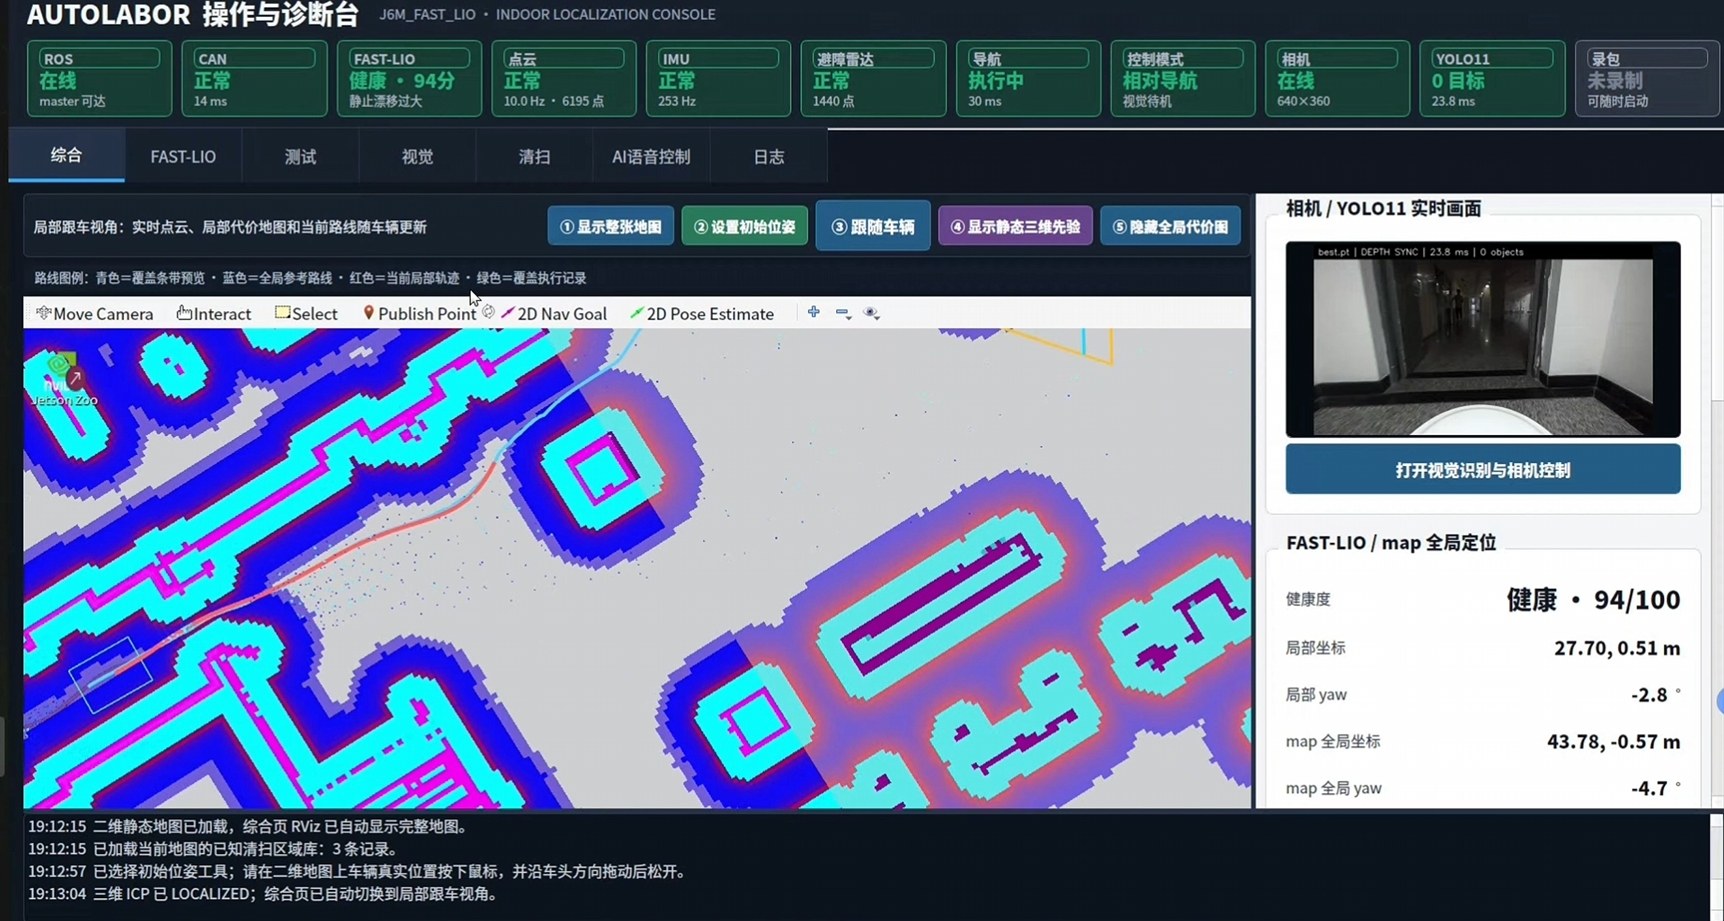
将机器人导航、垃圾感知与清扫任务接入同一套实车系统。定位支持 FAST-LIO / ICP 或双天线 GNSS;覆盖与转场采用条带规划、Hybrid A* 和 TEB,并集成 YOLO11s-GAM、语音和 Qt 任务交互。
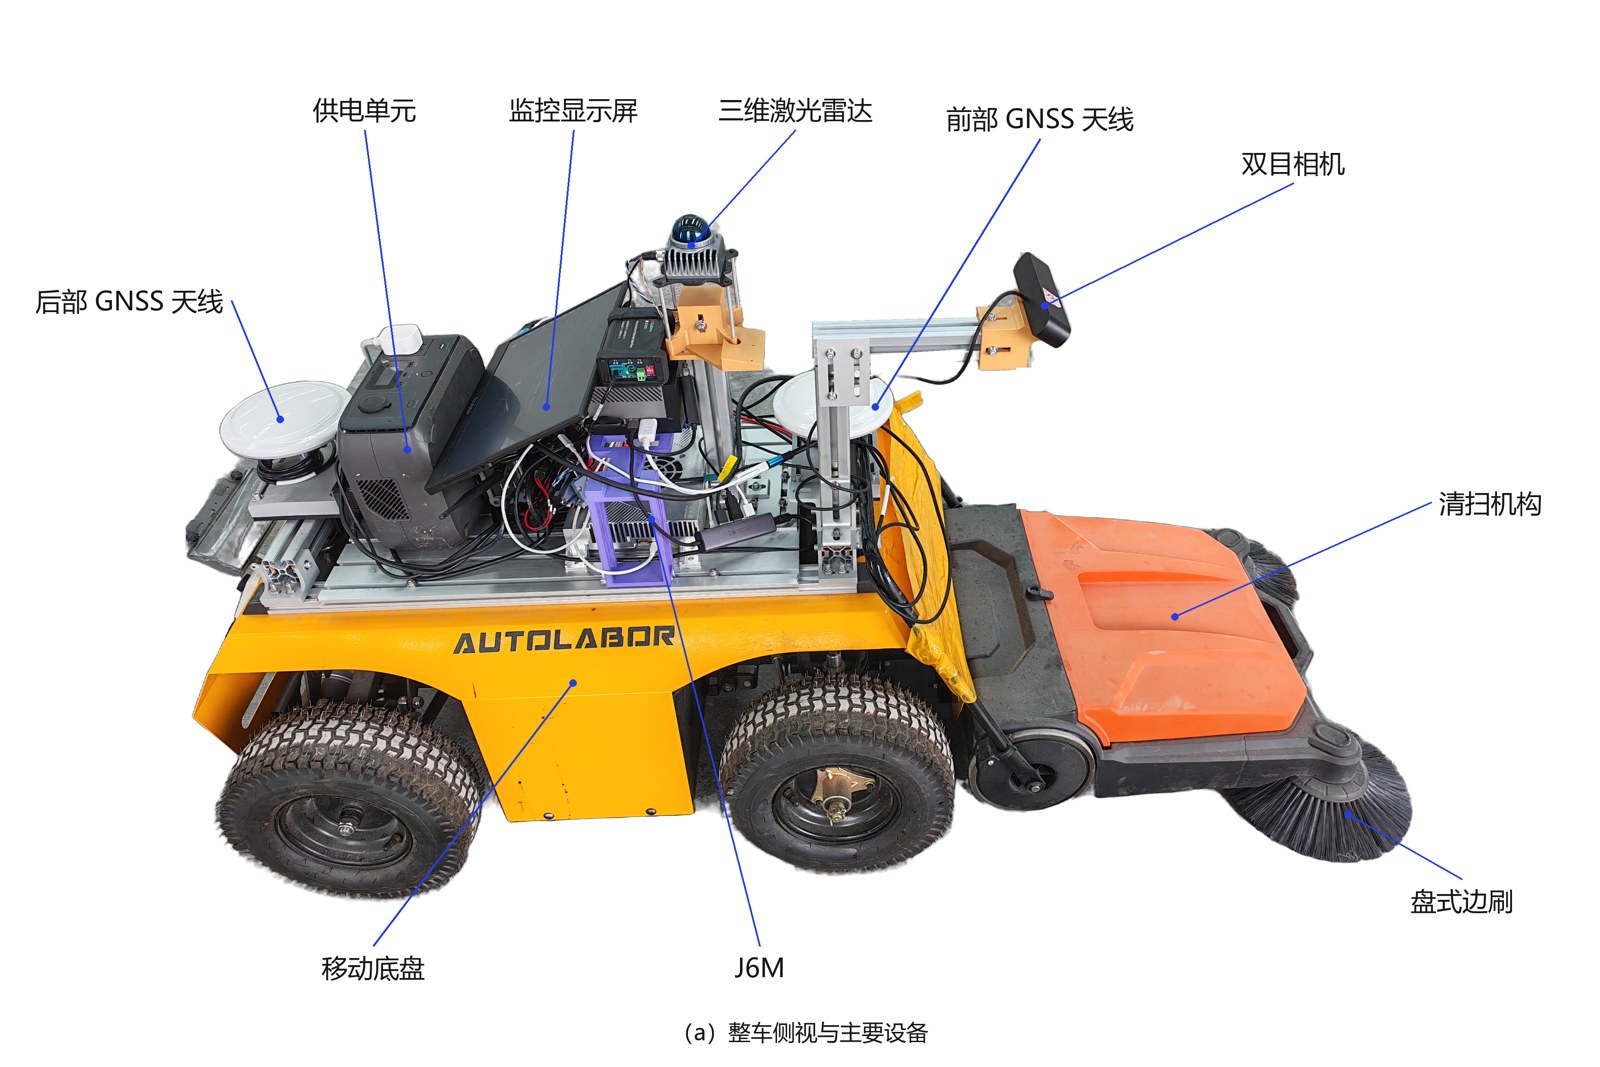
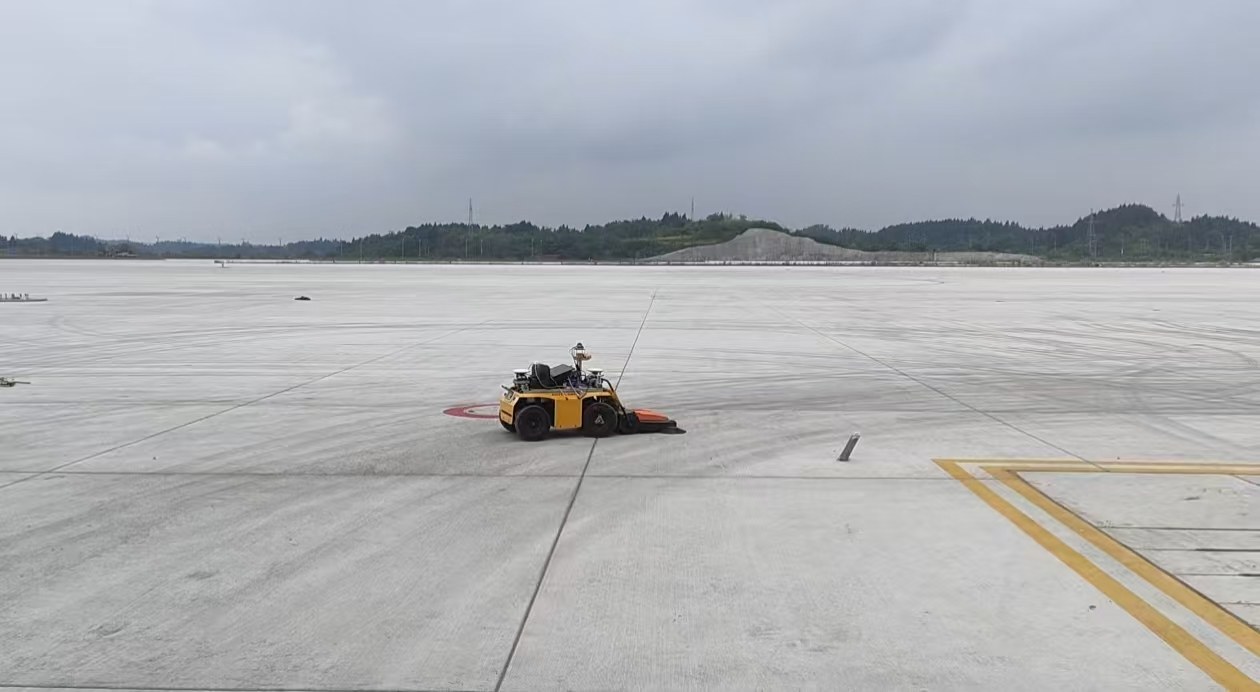
指标来自挑战杯技术报告 v7 的该次导航覆盖记录,当时清扫机构未接入,不代表垃圾清除率。上方短视频展示刷扫收集,与覆盖计时视频是不同记录。
不二鸟 · 华为存储杯 MRAG
r58 · Transformers / Qwen3-VL-8B · BGE-M3 / BGE reranker
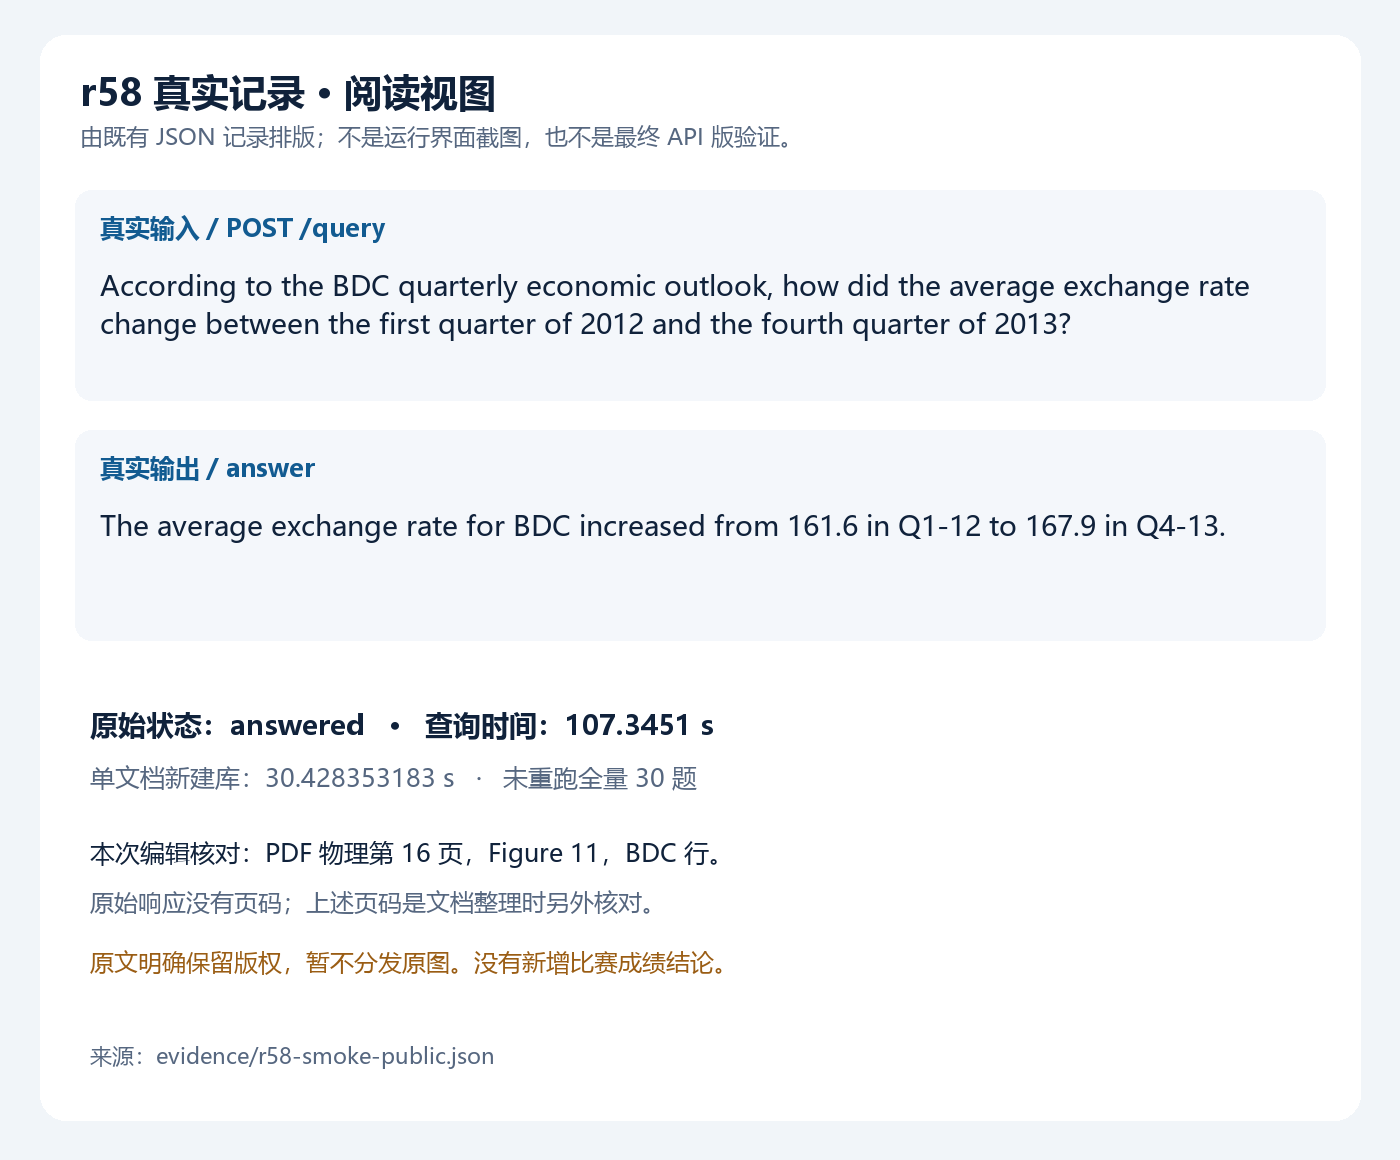
面向 PDF 的文本、表格与图像问答,构建来源导入、检索重排、Reader 和支持检查流程。将模型回答与原文证据绑定,证据不足时保留拒答,并适配赛事建库及 question-only HTTP 查询接口。
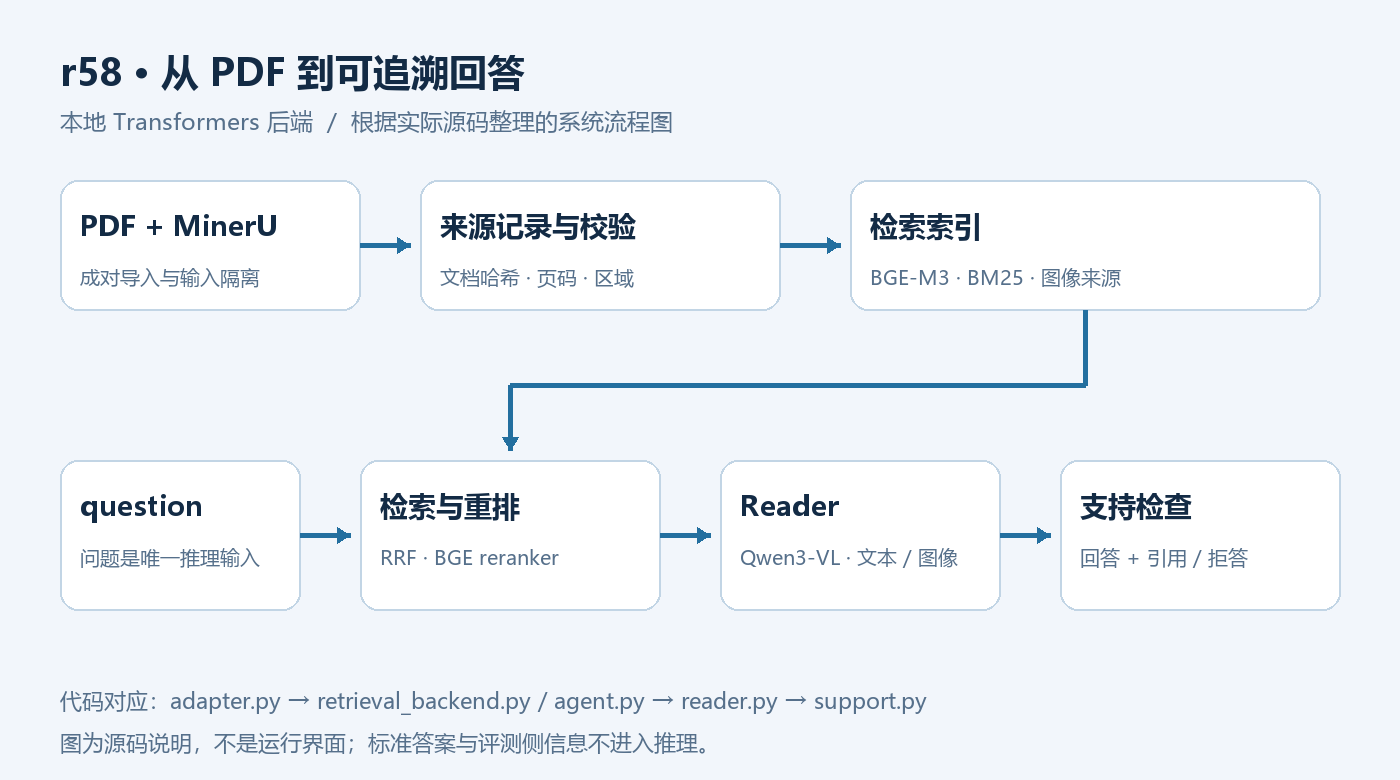
30 题结果属于历史开发记录,非独立留出测试或官方比赛成绩;原文审阅另有 1 题覆盖不完整、4 题拒答。2026-10-15 单文档新建库与 HTTP 查询冒烟记录单独保留。